How robotics, spatial AI models, and real-time edge processing are transforming construction and mining.
1. The Evolution to Physical AI
While digital generative AI has spent years optimizing software workflows, Physical AI brings spatial intelligence into massive hardware systems. Industrial operators in mining and construction are retrofitting heavy excavators, haul trucks, and cranes with low-latency edge AI.

Figure 1: Autonomous Heavy Equipment & Physical AI Growth Projection ($B)
2. Sensor Fusion Payload
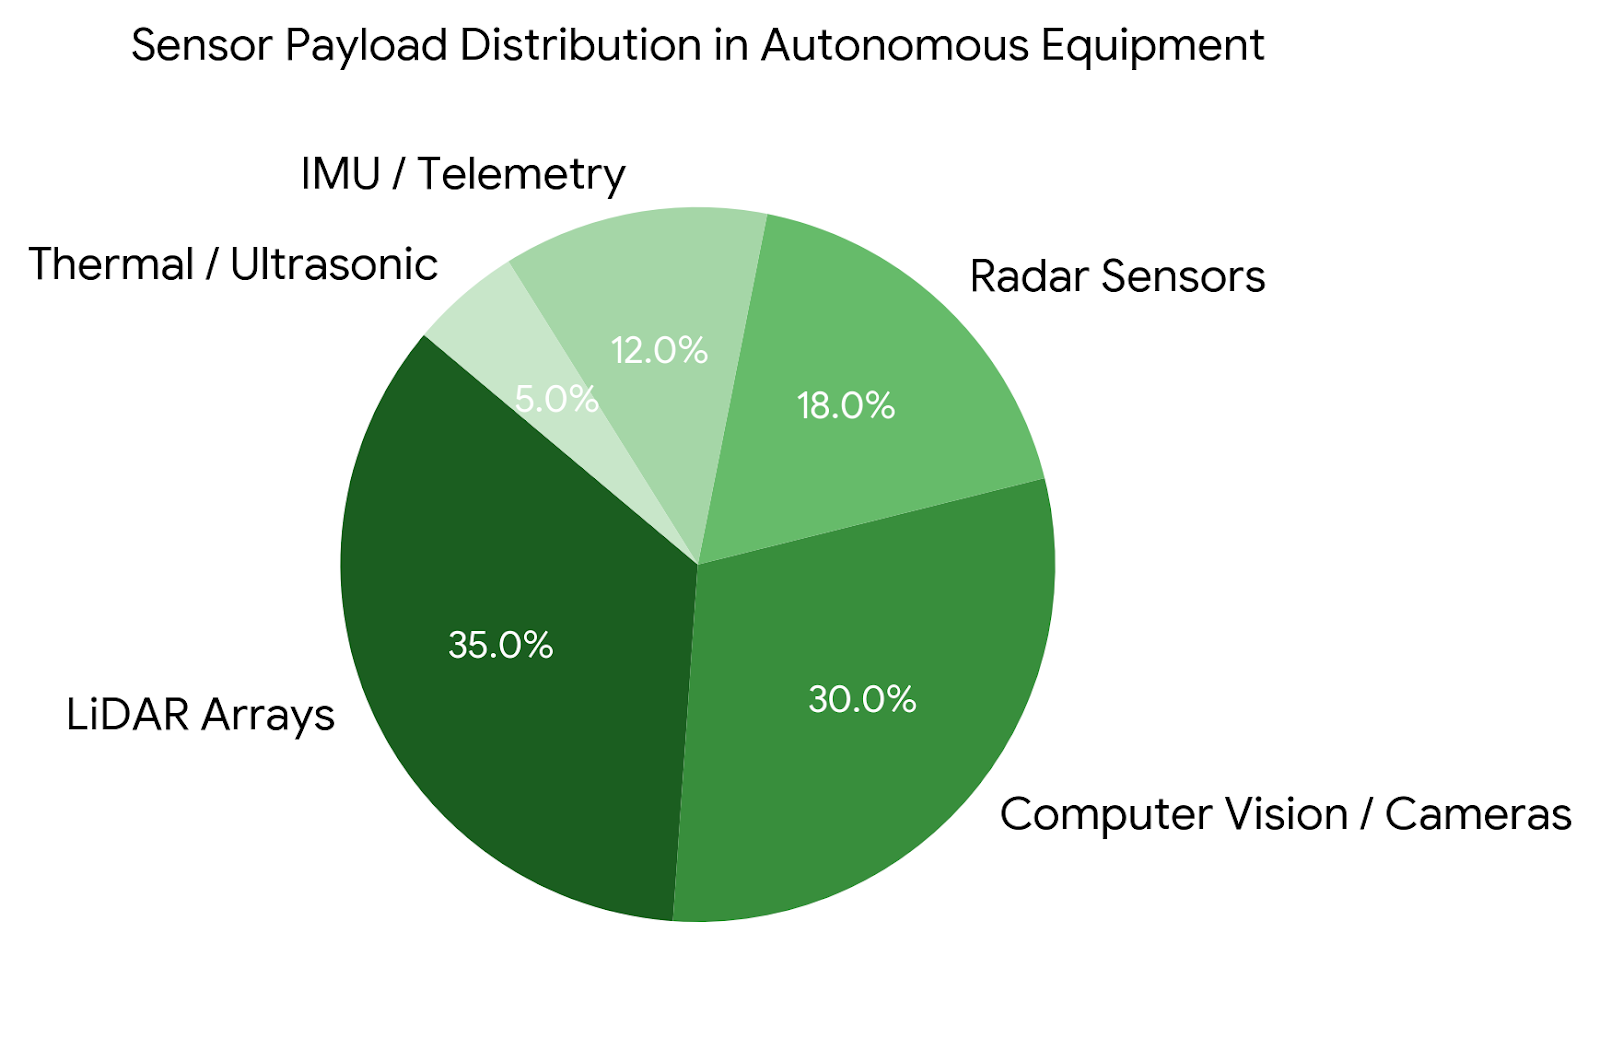
Figure 2: Multi-Sensor Telemetry Breakdown on Heavy Machinery
3. System Architecture & Control Loop
To safely maneuver 100-ton vehicles in unstructured terrain, machines must run deterministic safety controllers alongside neural spatial processing.
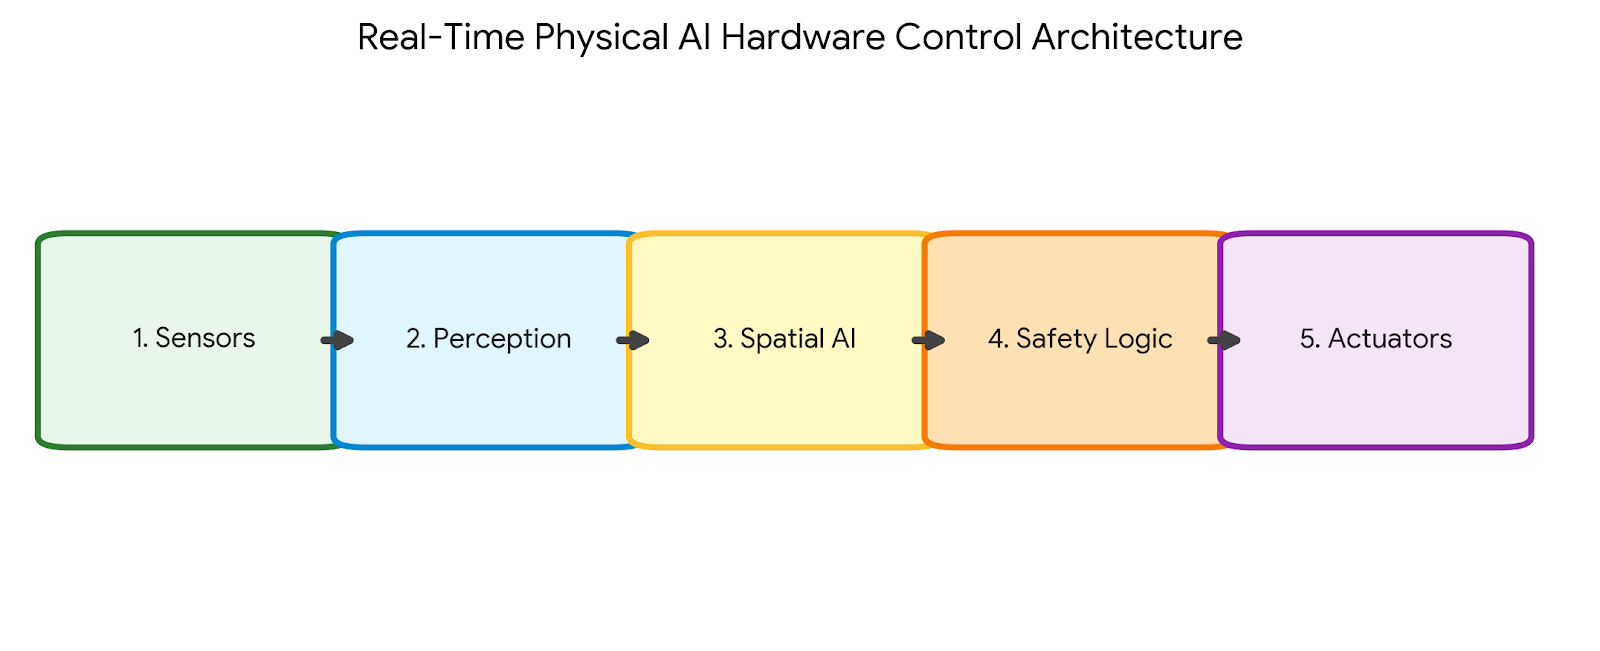
Figure 3: Real-Time Edge Control Loop for Autonomous Hardware
4. Multi-Sensor Telemetry & Safety Fail-Safe Pattern
from dataclasses import dataclass
from typing import Optional

@dataclass
class SensorTelemetry:
    lidar_distance_m: float
    camera_confidence: float
    radar_velocity_ms: float

class HeavyMachinerySafetyController:
    MIN_SAFE_DISTANCE = 3.0  # meters

    def evaluate_emergency_brake(self, telemetry: SensorTelemetry) -> bool:
        # Emergency Override Trigger
        if telemetry.lidar_distance_m < self.MIN_SAFE_DISTANCE:
            return True
        if telemetry.camera_confidence < 0.50 and telemetry.lidar_distance_m < 5.0:
            return True
        return False

# Example Execution:
controller = HeavyMachinerySafetyController()
telemetry = SensorTelemetry(lidar_distance_m=2.4, camera_confidence=0.88, radar_velocity_ms=1.2)

if controller.evaluate_emergency_brake(telemetry):
    print("EMERGENCY BRAKE ENGAGED: Obstacle within critical zone.")


Leave a Reply